 Catalogue PIGMA
LEGOS
Type of resources
Available actions
Topics
Keywords
Contact for the resource
Provided by
Years
Formats
Representation types
status
Resolution
-

The CDR-derived Wet Tropospheric Correction (WTC) Product V2 is generated from the Level-2+ along-track altimetry products version 2024 (L2P 2024) distributed by AVISO+ (www.aviso.altimetry.fr). It provides a long-term, homogenized estimation of the wet tropospheric correction based on Climate Data Records (CDRs) of atmospheric water vapour combined with high frequencies MWR data. Two independent CDRs datasets are used: - REMSS V7R2 (coverage until 2022) https://www.remss.com/measurements/atmospheric-water-vapor/tpw-1-deg-product/ - HOAPS V5 precursor CDR from EUMETSAT CM SAF (coverage until 2020) HOAPS V4/V5 data available via https://wui.cmsaf.eu Note: the HOAPS V5 precursor is not yet an official CM SAF product; full validation and public release are pending. The MWR/CDR WTC V2 estimates is derived using spatially varying but temporally constant polynomial coefficients (ai). 1. WTC V2 – Along-track L2P Product Data format: The WTC V2 product is delivered in Level-2+ (L2P) format, along the satellite ground track. Each mission is distributed as a compressed archive (.tar.gz) containing one NetCDF4 CF-1.8 file per mission cycle. Archive naming convention: <mission>_WTC_from_WV_CDR_<version>.tar.gz mission: TP (TOPEX/Poseidon), J1, J2, J3 version: product version (currently V2) File naming convention inside archives: <mission>_C<cycle>.nc cycle: 4-digit cycle index (e.g., C0001) Each NetCDF file contains: 1/ Along-track WTC estimate; 2/ Ancillary information; 3/ Space–time coordinates 2. WTC CDR Uncertainties – Gridded Product: A complementary product is provided, delivering regional trend estimates and associated uncertainties from the WTC Climate Data Record. The uncertainty product is distributed as a single NetCDF4 file: wtc_trend_uncertainties.nc . This file contains global gridded fields of WTC CDR trend and uncertainty parameters. Product content: This is the first dedicated version providing both: WTC CDR (HOAPS) linear trends, and Uncertainty estimates on these trends. Uncertainties are expressed as 1-sigma confidence intervals, and propagated using the methodology described in Section 2.3 of the Product User Manual. The product includes: - Total uncertainty on the WTC trend, propagated from all identified uncertainty sources in the WTC–TCWV regression. - Individual contributions of uncertainty sources (Uncertainties on regression coefficients: a0, a1 and their standard deviations; Uncertainties inherited from the HOAPS TCWV CDR) These fields enable users to assess the relative importance of each uncertainty component and recompute uncertainty propagation with alternative methods. Included regression input variables: To ensure transparency and reproducibility, the product provides: 1/ regression coefficients a0, a1; 2/ their associated uncertainties (std of a0, std of a1); 3/additional diagnostic fields required to recompute uncertainties if needed.
-

Barystatic and manometric sea level changes represent the mass component of sea level changes at global and regional scales, respectively. Barystatic and manometric sea level changes are estimated using the satellite gravimetry measurements from the GRACE and GRACE-FO missions. Barystatic sea level changes are due to freshwater exchanges with the continents, including ice mass changes from Greenland, Antarctica and continental glaciers, as well as freshwater fluxes from continental areas (i.e. large river basins such as the Amazon or Mississippi). Manometric sea level changes are due to several processes, including the atmosphere - ocean circulation, sea level fingerprints or global water cycle. Climate modes, such as the El Nino Southern Oscillation, Arctic Oscillation, North Atlantic Oscillation or Southern Annular Mode, have also been shown to significantly influence manometric sea level variations (e.g., Pfeffer et al., 2022; https://doi.org/10.1007/s00382-021-05953-z). Two products are distributed: - Barystatic sea level changes from satellite gravimetry with uncertainties at 1-sigma: monthly time series, - Manometric sea level changes from satellite gravimetry with uncertainties at 1-sigma: monthly grids with 1x1 degree. The GRACE and GRACE Follow-On missions monitor the time-variations in the gravity field almost continuously since 2002. Numerous centers distribute time-lapse solutions of the Earth’s gravitational potential, delivered as Stokes coefficients, known as Level-2 solutions. The Level-2 solutions need to be corrected for several geophysical effects and instrumental errors, converted into surface mass anomalies and projected onto the ellipsoid. The resulting gridded surface mass anomalies with appropriate corrections applied are referred to as Level-3 solutions. Several sources of errors affect the solutions of Level-2 and-3, imposed by the satellite configuration, instrumental errors and uncertainties in the geophysical corrections used to process the measurements. We use the ensemble approach of Blazquez et al., (2018; https://doi.org/10.1093/gji/ggy293), to robustly estimate the manometric and barystatic sea level changes and their uncertainties.
-

Barystatic and manometric sea level changes represent the mass component of sea level changes at global and regional scales, respectively. Barystatic sea level changes are estimated using the sea level budget (SLB) approach combining satellite altimetry with in-situ measurements of the seawater temperature and salinity. This SLB approach is adapted from Barnoud et al., (2023; https://doi.org/10.5194/os-19-321-2023). Manometric sea level variations and their uncertainties are not provided for the SLB approach, due to the high uncertainties associated with the drift of the halosteric component (e.g., Bouih et al., 2025; https://doi.org/10.5194/egusphere-egu24-16813).
-
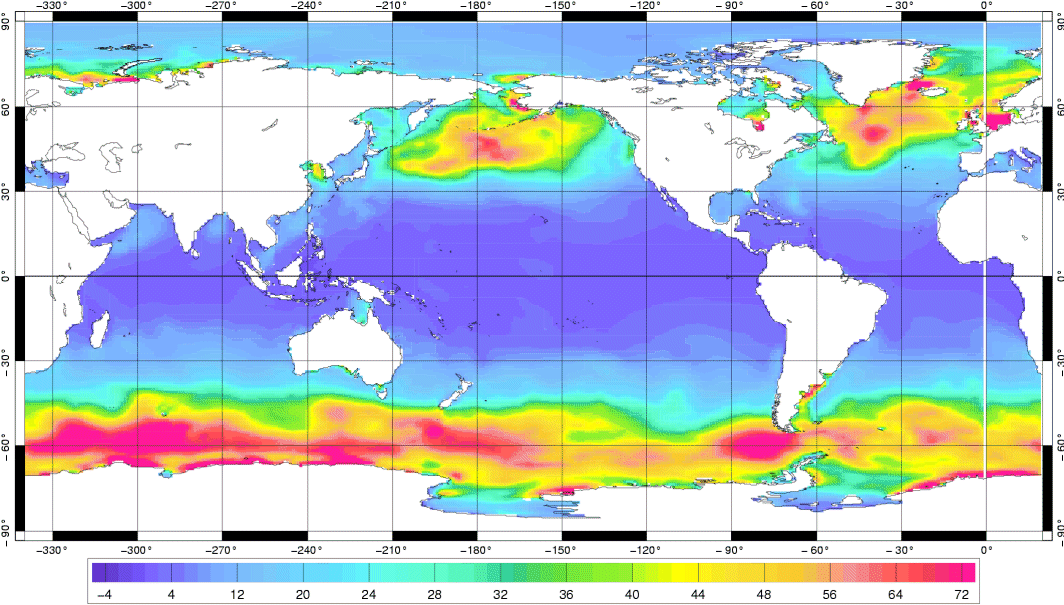
La correction atmosphérique dynamique (DAC) permet de prendre en compte la réponse dynamique de l'océan au forçage atmosphérique pour les hautes fréquences. Contenu: Produits altimétriques auxiliaires contenant des fichiers grillés sur une grille régulière de 0.25°x0.25°; 4 fichiers sont disponibles par jour (00:00, 6:00, 12:00, 18:00 GMT), placés dans des répertoires annuels (1992 - année en cours) Utilisation: océanographie côtière, océanographie opérationnelle, circulation océanique, marées Description: correction atmosphérique dynamique calculée à partir : - du modèle barotrope Mog2D-G Haute Résolution développé par le Legos/CNRS, pour les hautes fréquences (i.e moins de 20 jours) - d'une correction de baromètre inverse développée par CLS supposant une réponse statique de l'océan au forçage atmosphérique, et négligeant les effets du vent pour les basses fréquences (i.e. plus de 20 jours) Couverture géographique: globale Principales améliorations de la nouvelle version V4.0 (août 2023) : - Utilisation d'une nouvelle base de données bathymétriques, provenant de la solution globale de marée FES2014. - Mise à jour de la version du modèle barotrope, pour s'adapter au modèle TUGO (Pineau-Guillou 2018) : inclure des mises à jour des paramètres internes de dissipation de la traînée des vagues et de certains autres paramètres internes. - L'interpolation des variables de pression et de vent du ECMWF a été améliorée. - La bibliothèque du ECMWF a été mise à jour de grib_api 1.23 à ecCodes 2.20. - La nouvelle solution DAC V4.0 réduit de manière significative la variance SSH des croisements sur l'océan global par rapport à la solution DAC V3.5.1 opérationnelle : la réduction de la variance peut atteindre plus de 5-10 cm² dans les régions côtières et du plateau continental.
-
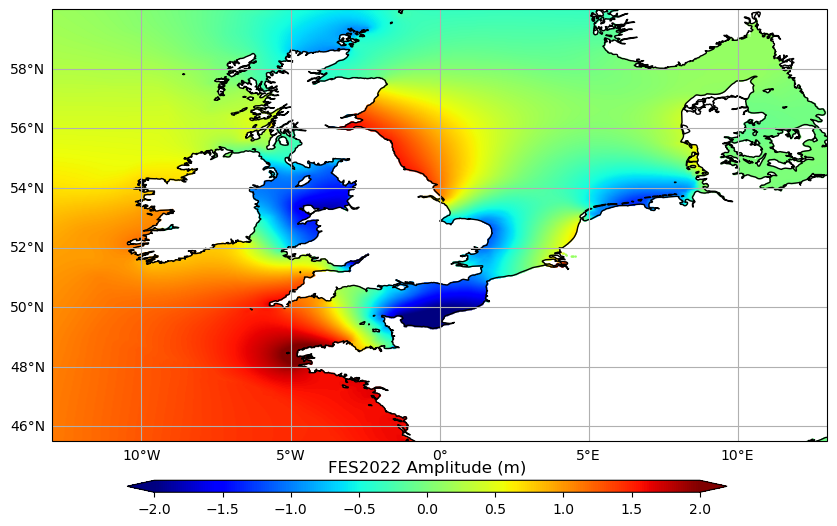
Produit auxiliaire FES2022 marée globale : La base de données des marées FES2022 comprend 2 composantes: les élévations de marée (amplitude et phase) et la marée de charge (amplitude et phase) sur une grille de 1/30°x1/30°. - Elévation de marée: Le modèle de marée océanique FES2022b est distribué; ce modèle a été calculé en utilisant la marée de charge FES2022. Deux versions sont disponibles: + Version non extrapolée: le modèle est défini sur une grille de 1/30° directement interpolée à partir de la grille native d'éléments finis du modèle. Mise à jour Mars 2026: Nous fournissons également le modèle sur sa grille d'origine. + Version extrapolée: la version ci-dessus a été extrapolée sur les côtes afin de couvrir presque entièrement les régions côtières. La procédure est expliquée dans le manuel utilisateur. - Marée de charge: le nouveau modèle de marée de charge FES2022b doit être utilisé pour calculer la marée géocentrique (élastique) comme ceci: marée géocentrique FES2022b (elastique) = marée océanique FES2022b + effet de charge FES2022b. Une description du calcul et des performances du modèle FES2022 est donnée dans le manuel utilisateur (lien ci-dessous). Les fichiers de données sont disponibles sur les services de distribution (FTP/SFTP et le Thredds dans 4 répertoires distincts fes2022b/load_tide , fes2022b/ocean_tide_non_structured, fes2022b/ocean_tide_extrapolated et fes2022b/ocean_tide). Les sous-répertoires contiennent toutes les 34 composantes: M2, S2, K1, O1, P1, Q1, Nu2, Mu2, N2, K2, Eps2, L2, Lambda2, M4, 2N2, J1, M3, M6, M8, Mf, MKS2, Mm, MN4, MS4, MSf, MSqm, Mtm, N4, R2, S1, S4, Sa, Ssa, T2. Pour vous permettre de télécharger des fichiers aussi petits que possibles, les fichiers ont été compressées à l'aide du programme xz en utilisant les algorithmes de compression LZMA2. Pour décompresser les fichiers, vous devez utiliser cette commande ou 7-zip si vous utilisez Windows. [Mise à jour Mars 2026] Le **nouvel algorithme de prédiction officiel PyFES**, est disponible ici: https://github.com/CNES/aviso-fes. La version v2025.2.0 de la librairie PyFES doit être utilisée pour calculer la marée FES2022 en utilisant soit la grille non-structurée (ou native) soit la grille cartésienne. Cette nouvelle librairie PyFES devient la version officielle du logiciel de prédiction de marée AVISO et toutes les nouvelles mises à jour se feront uniquement dans PyFES. **Nous garantissons les résultats obtenus avec ce code, mais pas ceux obtenus avec d'autres codes de prédiction.** Si vous utilisez ce code, merci de citer : "The code used to compute FES2022, was developed in collaboration between Legos, CLS and CNES and is available under GNU General Public License".